Jiuzhou Lei
About Me
I am a Ph.D. student working on robot learning at Texas A&M University. I received my M.S.E. in Robotics from the University of Pennsylvania, where I worked in the GRASP Laboratory on robot perception and multi-robot system for agricultural applications. I received my bachelor’s degree in mechanical engineering from Sichuan University.
Research Interests
- Robot Learning and Manipulation: I build robots that understand and act in the physical world, with a focus on learning policies whose decisions are explainable and controllable.
- Field Robotics: robotic mapping and navigation for agriculture and forestry
News
- [2026 July] One paper, in collaboration with our colleagues, on distillation for eliminating unsafe robot behaviors has been accepted to CoRL 2026. See you in Austin!
- [2026 June] Our paper on contact-rich manipulation is accepted to IROS 2026.
- [2025 Dec] Our paper SlideSLAM is published in IEEE Transactions on Robotics (T-RO).
- [2025 July] Our paper on spatio-temporal orchard mapping is published in IEEE Robotics and Automation Letters (RA-L).
- [2023 May] I received my M.S.E. in Robotics from the University of Pennsylvania.
Publications
-
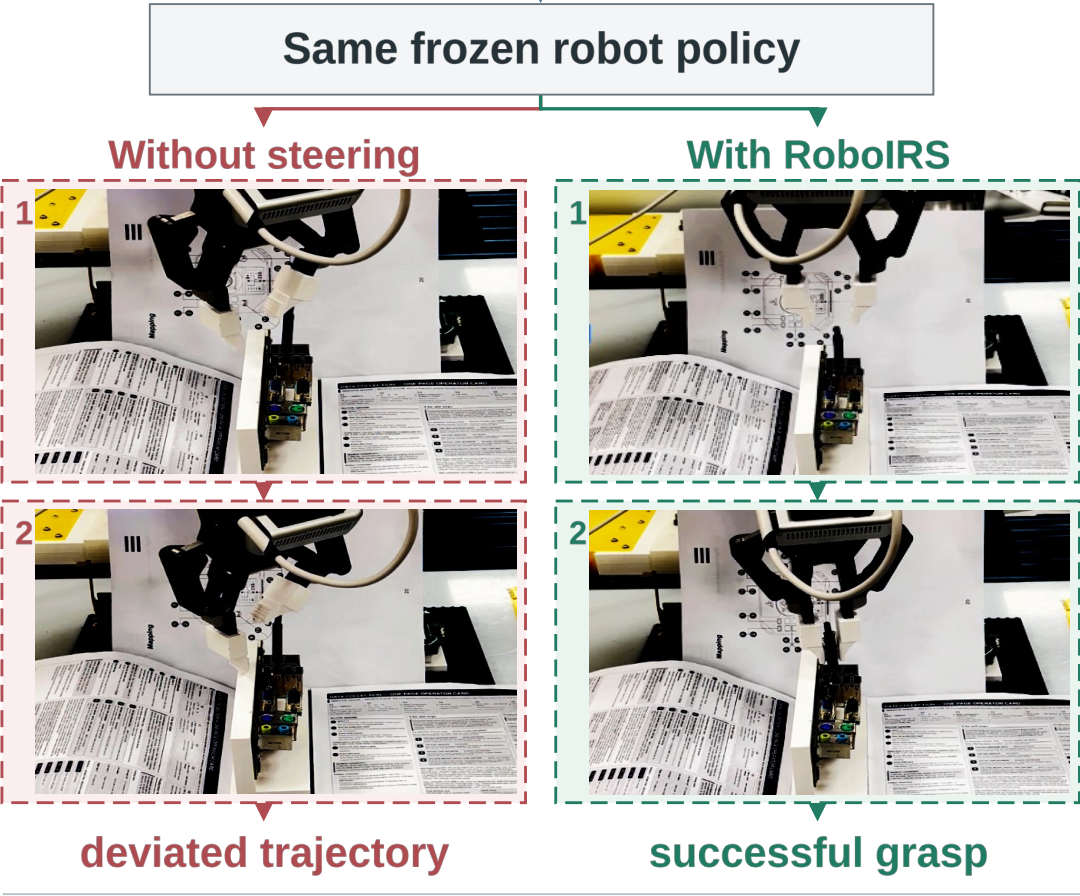 Under Review
arXiv preprint arXiv:2610.04681, 2026.
-
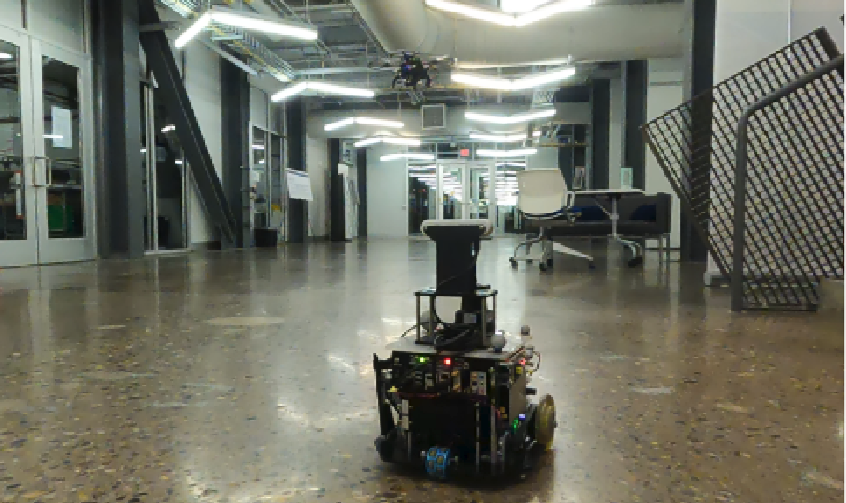 T-RO
IEEE Transactions on Robotics (T-RO), vol. 41, pp. 6529-6548, 2025.
-
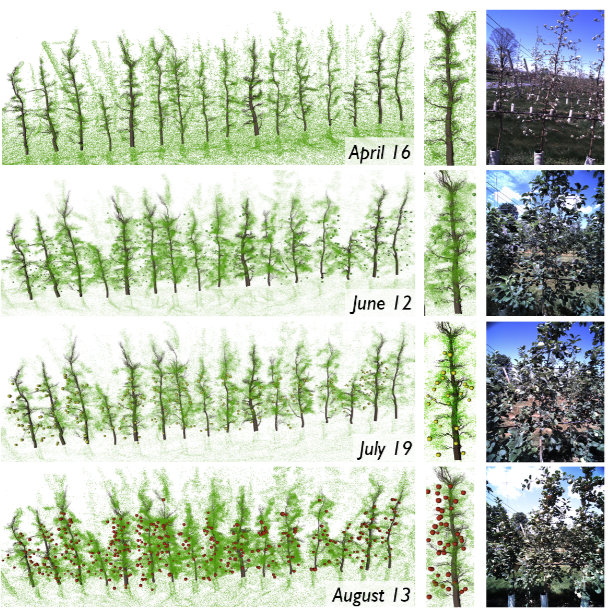 RA-L
IEEE Robotics and Automation Letters (RA-L), vol. 10, no. 8, pp. 8610-8617, 2025.
-
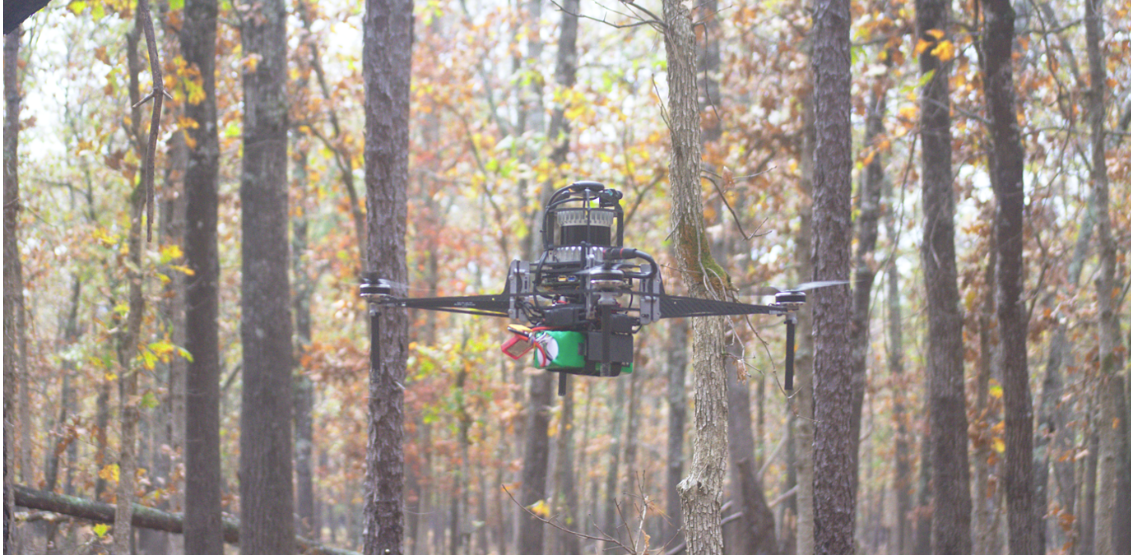 MSSP
Mechanical Systems and Signal Processing (MSSP), vol. 208, p. 111050, 2024.
-
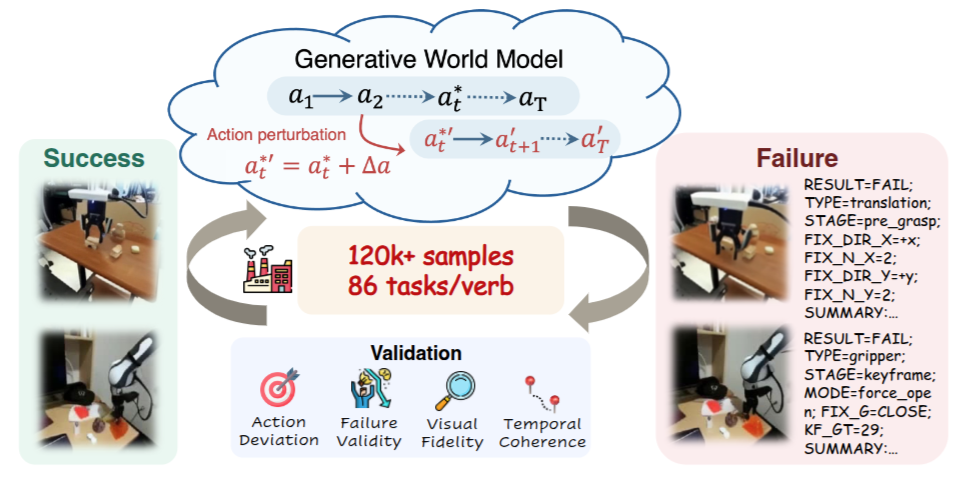 arXiv
arXiv preprint arXiv:2603.13528, 2026.
-
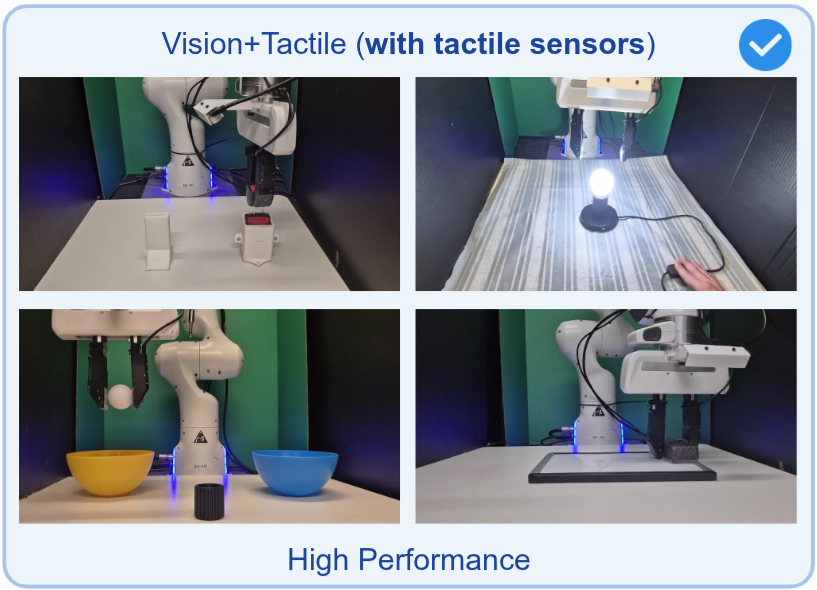 arXiv
arXiv preprint arXiv:2606.13877, 2026.
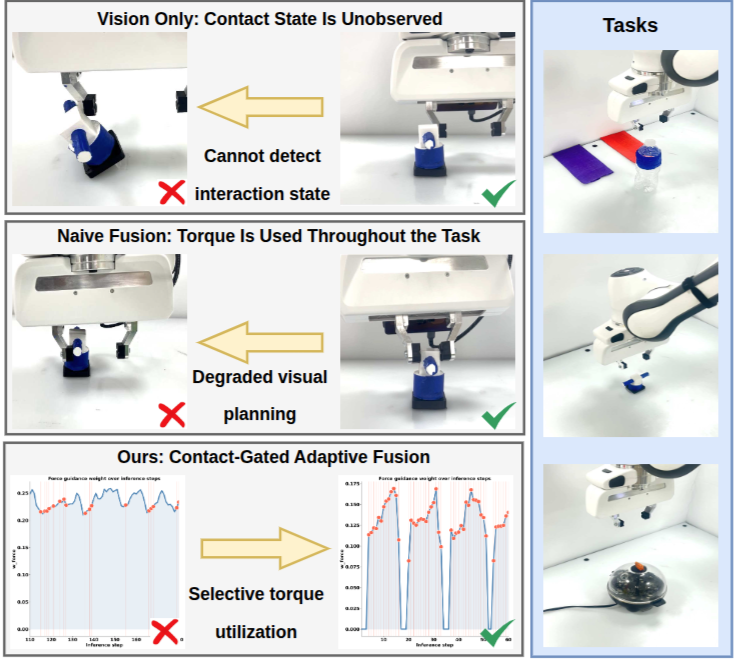 IROS
 CoRL
Powered by Jekyll and Minimal Light theme.